Thought Leadership
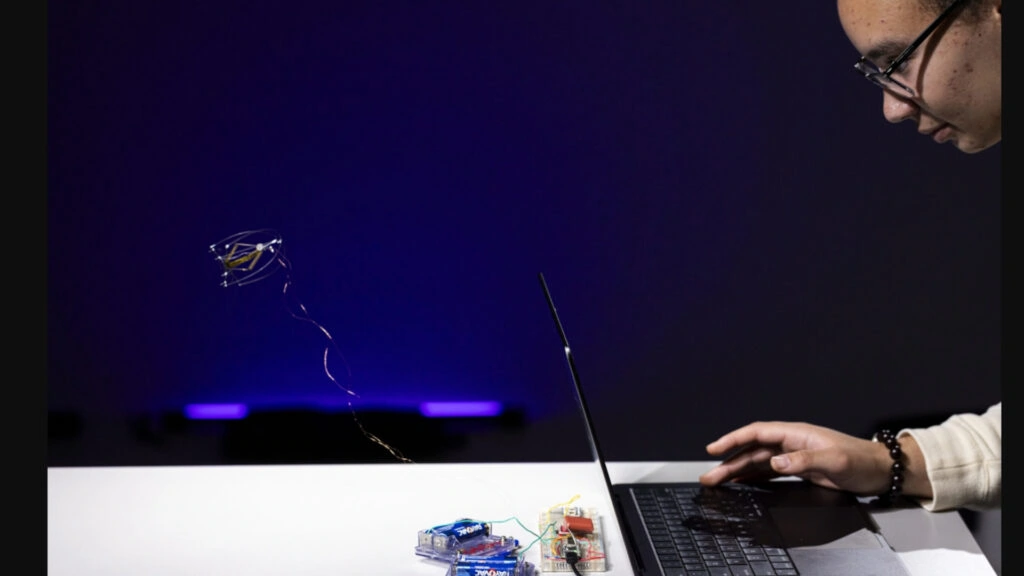
Ein neuer, ein Gramm leichter Roboter der University of Washington kann seine Sprunghöhe zentimetergenau steuern und sich selbst wieder aufrichten.
Ingenieure der University of Washington haben mit DirectHop einen etwa ein Gramm leichten Hüpfroboter entwickelt, der mehrere Sprünge hintereinander ausführen und dabei hoch genug springen kann, um eine normale Treppenstufe zu überwinden.
Springen statt fliegen
Fortbewegung durch Hüpfen gilt bei Insekten und Amphibien als deutlich energieeffizienter als Fliegen. Die Forscher sehen darin auch für die Robotik Vorteile: Eine Gruppe kleiner, einfacher Hüpfroboter könnte einen Ort deutlich günstiger erkunden als fliegende Drohnen, etwa um Gaslecks in einer Raffinerie aufzuspüren, den Wasser- und Düngerverbrauch auf einem Bauernhof zu überwachen oder sogar andere Planeten zu erkunden.
Kein Sprungfeder-Prinzip wie bei Flöhen
Die meisten bisherigen Hüpfroboter sind nach dem Vorbild von Flöhen gebaut, die Teile ihres Außenskeletts spannen und dann schlagartig entladen. Nach Angaben der Forscher lässt sich die Sprungweite bei diesem Federprinzip jedoch kaum kalibrieren, da das Entladen der Feder eine Alles-oder-Nichts-Aktion ist; zudem sind Federn und Verriegelungen im Kleinformat aufwendig zu bauen. DirectHop verzichtet deshalb vollständig auf eine Feder.
Der Roboter besteht aus einem winzigen Elektromotor, der über eine Angelschnur mit einem kleinen Turm verbunden ist. Beschleunigt der Motor, wickelt er die Schnur schnell auf und zieht sich selbst samt Roboter am Turm nach oben, wodurch dieser abhebt. Während der Motor aufsteigt, halten ihn drei angelenkte Beine in einer Linie mit dem Fuß des Roboters ausgerichtet. Laut dem Forschungsteam lässt sich durch Anpassung der an den Motor angelegten Stromstärke die genaue Sprunghöhe steuern, mit einer Genauigkeit von einem Zentimeter.

Selbstaufrichtung nach dem Vorbild der Dosenschildkröte
Da der Roboter beim Sprung häufig ins Trudeln gerät, verfügt er über einen Käfig, der ihn beim seitlichen Aufkommen stützt. Anschließend lässt sich der Roboter in 90 Prozent der Fälle wieder aufrichten, indem der Motor zurück in den Turm gefahren wird, wodurch sich der Schwerpunkt verlagert und der Roboter zurück auf seinen Fuß rollt. Das Design orientiert sich dabei an der Form von Dosenschildkröten, die sich auf ähnliche Weise mithilfe ihres Panzers selbst aufrichten können.
Grenzen des aktuellen Prototyps
Der aktuelle Prototyp wird noch über Kabel mit Strom versorgt und verfügt über keine Möglichkeit zur gezielten Steuerung oder Ausrichtung außer zufälligem Zucken beim Aufrichten. Sawyer Fuller, außerordentlicher Professor für Maschinenbau an der University of Washington und leitender Autor der Studie, fasst die zentralen Herausforderungen für Hüpfroboter so zusammen:
„Meiner Meinung nach sind die drei schwierigsten Herausforderungen für Hüpfroboter die Fähigkeit, die Sprungweite zu variieren, sich selbst aufzurichten und für mehrere Sprünge nachzuladen. DirectHop überwindet alle drei dieser Hürden mit einem völlig neuen Design, und wir sind auf einem guten Weg, weitere Herausforderungen wie eine eigene Stromversorgung, Lenkung und Navigation anzugehen.“
Sawyer Fuller, außerordentlicher Professor für Maschinenbau an der University of Washington und leitender Autor der Studie
Zukunftspläne: autonomes Treppensteigen
Das Forschungsteam arbeitet bereits an Weiterentwicklungen, darunter eine eigene Stromversorgung über Solarzellen und Akku, einen Vibrationsmotor zur Drehung des Roboters am Ort, ausfahrbare Füße zur Anpassung des Sprungwinkels sowie eine eingebaute Kamera samt Elektronik zur Navigation. Ziel sei ein vollständig autonomes Treppensteigen: Eine Kamera erfasse die Stufe, ein Prozessor berechne die nötige Sprunghöhe, der Roboter positioniere sich selbst, springe, richte sich auf und wiederhole den Vorgang.
Kostengünstig und einsetzbar im Schwarm
Nach Einschätzung von Hanquan Wang, Doktorand am Fachbereich Maschinenbau der University of Washington und Erstautor der Studie, ließe sich eine vollständig ausgestattete Version von DirectHop für rund 10 US-Dollar produzieren, da die einzelnen Bauteile so klein und günstig seien. Zu diesem Preis könnten die Roboter als halb-verzichtbare Ergänzung zu größeren, leistungsfähigeren und teureren Robotern eingesetzt werden, etwa zu Hunderten oder Tausenden gleichzeitig, wobei der Verlust einzelner Exemplare den Gesamteinsatz nicht gefährden würde. Das Forschungsteam, dem auch der wissenschaftliche Mitarbeiter Yash Talwekar angehört, stellt DirectHop am 30. September auf der International Conference on Intelligent Robots and Systems vor. Die Forschung wurde von der National Science Foundation finanziert.
(red)